Il rover italiano ETNA ha superato la Final Review del programma Universal Locomotion System (ULS) promosso e finanziato dall’Agenzia Spaziale Italiana (ASI). La revisione rappresenta il passaggio conclusivo del programma, arrivato dopo la campagna di test condotta sulle pendici dell’Etna e terminata alla fine di luglio.
Un laboratorio mobile per l’esplorazione lunare
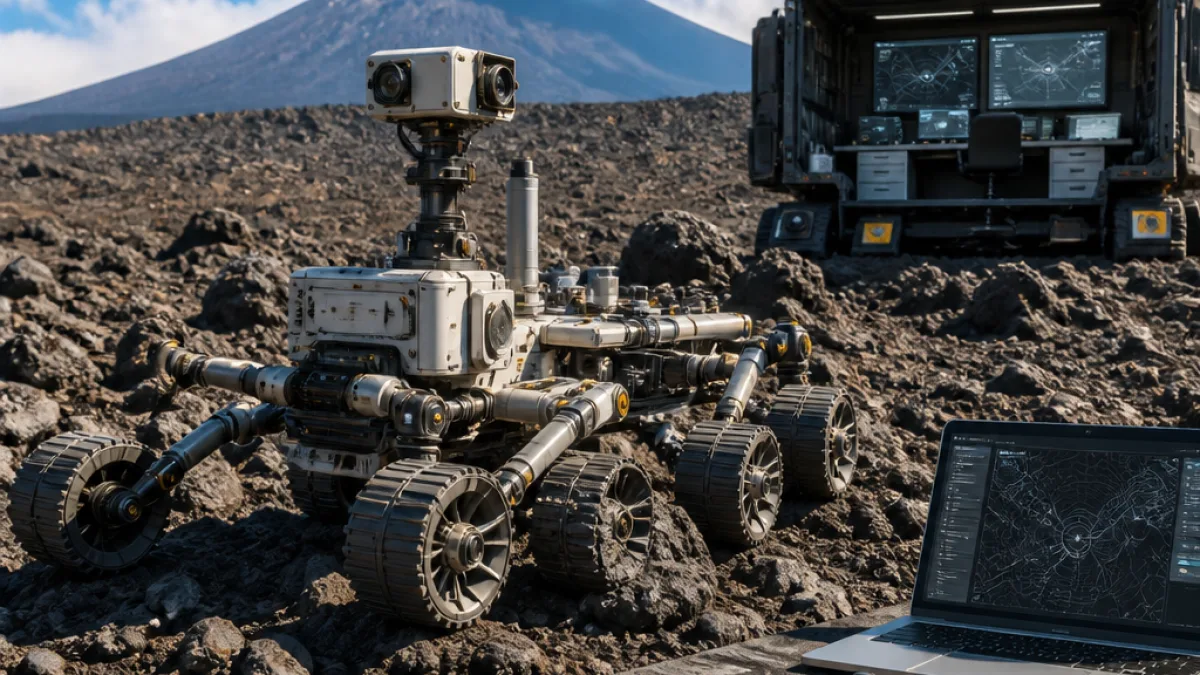
ETNA è l’acronimo di Exploration Technology for Navigation & Autonomy e identifica un dimostratore tecnologico destinato a verificare soluzioni per la mobilità sulla superficie della Luna. Non si tratta quindi di un veicolo già assegnato a una missione operativa, ma di una piattaforma sulla quale sono state sperimentate tecnologie considerate importanti per le future attività robotiche lunari.
Il progetto punta a realizzare un sistema mobile e modulare, capace di adattarsi a configurazioni diverse, trasportare strumenti scientifici e integrare tecnologie sperimentali. In prospettiva, una piattaforma di questo tipo potrebbe operare nell’area del polo sud lunare, affiancare gli astronauti e svolgere attività senza una supervisione continua da Terra.
Le prove sul terreno vulcanico
La scelta dell’Etna è legata alle caratteristiche del suo ambiente. Le colate laviche, i depositi vulcanici scuri e friabili e i pendii irregolari offrono condizioni che ricordano alcune zone della superficie lunare. Durante diverse settimane di attività, ETNA ha affrontato superfici sconnesse e materiale poco compatto, mettendo alla prova sia la locomozione sia la capacità di navigazione autonoma.
Secondo l’ASI, la campagna ha permesso di verificare:
- il comportamento delle tecnologie di locomozione su terreni difficili;
- l’affidabilità dei sistemi di navigazione autonoma;
- la versatilità della piattaforma e la sua capacità di adattarsi a configurazioni differenti.
Autonomia e ritardi nelle comunicazioni
La capacità di prendere decisioni a bordo è particolarmente importante per un rover destinato alla Luna. I tempi necessari per lo scambio di comunicazioni con la Terra possono rendere impraticabile il controllo diretto di ogni movimento o operazione. Per questo, un veicolo lunare deve poter gestire autonomamente una parte crescente delle attività, riconoscendo il terreno e reagendo alle condizioni incontrate durante la navigazione.
Il direttore Tecnologie e Ingegneria dell’ASI, Roberto Formaro, ha definito il risultato un passaggio importante nella roadmap tecnologica dell’Agenzia dedicata alla robotica spaziale e ai sistemi di guida autonoma. La conclusione del programma, secondo l’ASI, pone le basi per la partecipazione italiana alle prossime attività di sviluppo in questo ambito.
Il consorzio italiano
Il rover è stato realizzato da un consorzio guidato da Thales Alenia Space Italia. Al progetto hanno partecipato anche Leonardo, ALTEC, AIKO, Volta Structural Energy, l’Istituto Italiano di Tecnologia e il Politecnico di Torino. La composizione del gruppo riunisce competenze industriali, accademiche e di ricerca applicate alla mobilità spaziale e all’autonomia dei veicoli.
| Elemento | Informazione |
|---|---|
| Programma | Universal Locomotion System (ULS) |
| Dimostratore | ETNA, Exploration Technology for Navigation & Autonomy |
| Test principali | Pendici e terreni vulcanici dell’Etna |
| Promotore e finanziatore | Agenzia Spaziale Italiana |
| Coordinamento industriale | Thales Alenia Space Italia |